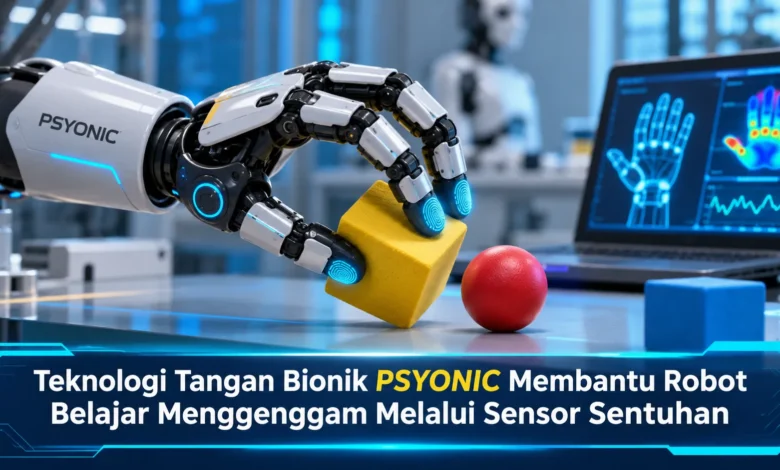
Kemampuan robot untuk menggenggam benda secara tepat menjadi salah satu tantangan terbesar dalam pengembangan kecerdasan buatan fisik. Perusahaan teknologi bionik PSYONIC menghadirkan inovasi melalui Ability Hand, tangan robotik yang dilengkapi sensor sentuhan untuk mendeteksi kontak dan tekanan ketika memegang objek. Teknologi ini tidak hanya dikembangkan bagi pengguna prostesis, tetapi juga dimanfaatkan dalam penelitian robotika untuk meningkatkan kemampuan manipulasi benda. Melalui kerja sama dengan ABB Robotics, NVIDIA, dan Universal Robots sepanjang 2026, PSYONIC memperluas penerapan sistem tersebut. Perkembangan TEKNOLOGI ini membuka peluang bagi robot untuk mempelajari keterampilan menggenggam berdasarkan data interaksi manusia dengan lingkungan nyata.
Peran Tangan Robotik PSYONIC pada Sistem Kecerdasan Buatan Fisik
Inovasi teknologi robotika semakin berfokus pada kemampuan mesin untuk berinteraksi dengan lingkungan fisik. Salah satu hambatan terbesar adalah merancang tangan robot yang mampu mengendalikan benda dengan tekanan yang terukur. PSYONIC mengembangkan Ability Hand sebagai teknologi prostesis canggih yang memadukan sensor sentuhan, penggerak motor, dan mekanisme jari fleksibel. Awalnya, perangkat ini dikembangkan untuk membantu pengguna prostesis melakukan berbagai aktivitas. Namun, karakteristik teknologinya juga menarik perhatian industri robotika. Melalui pendekatan tersebut, Ability Hand berpotensi mendukung pengembangan robot yang mampu menangani benda dengan bentuk dan karakteristik berbeda.
Tidak seperti penjepit robot konvensional yang sering mengandalkan mekanisme sederhana, Ability Hand menyediakan gerakan jari yang lebih fleksibel. Perangkat ini memiliki enam motor yang dapat dikendalikan secara independen serta 30 sensor sentuhan terintegrasi pada konfigurasi yang diumumkan PSYONIC untuk sistem robotika. Kombinasi tersebut memungkinkan tangan robot memantau kontak ketika memegang suatu objek. Selain itu, mekanisme jari yang lentur memungkinkan penyesuaian bentuk genggaman terhadap permukaan benda. Untuk memberikan gambaran, tangan robot membutuhkan tekanan berbeda ketika memegang kotak keras dan benda yang mudah berubah bentuk. Melalui sensor yang tersedia, pengembang dapat mengembangkan metode pengendalian yang semakin adaptif terhadap kondisi objek.
Cara Kerja Sensor Sentuhan pada Tangan Robotik PSYONIC
Sensor sentuhan menjalankan tanggung jawab besar dalam membantu robot memahami interaksi fisik dengan benda. Ketika jari Ability Hand menyentuh suatu objek, sensor dapat mengirimkan informasi mengenai kontak dan tekanan yang terjadi. Sinyal yang diperoleh kemudian dapat diproses oleh sistem pengendali untuk mengatur gerakan jari. Saat memegang objek, robot membutuhkan keseimbangan antara tekanan yang cukup kuat dan perlindungan terhadap barang yang dipegang. Apabila tekanan tidak mencukupi, benda berpotensi bergeser. Sebaliknya, tekanan berlebihan dapat menimbulkan kerusakan pada objek tertentu. Dengan memanfaatkan informasi sentuhan, algoritma pengendali dapat dilatih untuk memperbaiki ketepatan genggaman sesuai karakteristik benda.
Kemampuan tambahan berasal dari penggunaan sistem umpan balik yang mengintegrasikan sensor dengan penggerak tangan. Dalam perangkat prostesis PSYONIC, informasi sentuhan dapat disampaikan kepada pengguna melalui getaran untuk menghadirkan gambaran mengenai kontak yang terjadi. Dalam penerapan berbeda, data sensor tersebut dapat digunakan oleh perangkat lunak untuk mengevaluasi kondisi genggaman. Proses ini menjadi bermanfaat karena robot tidak selalu dapat bergantung pada kamera untuk mengetahui semua kondisi kontak. Dalam situasi tertentu, bagian benda yang tertutup jari mungkin tidak terlihat oleh sistem penglihatan komputer. Melalui pendekatan ini, sensor sentuhan dapat mendukung kemampuan penglihatan robot sehingga sistem memperoleh informasi lebih lengkap ketika berinteraksi dengan lingkungan.
Robot Belajar Menggenggam dari Data Gerakan Manusia
Strategi pengembangan terbaru yang diteliti PSYONIC adalah pengolahan data interaksi manusia untuk meningkatkan keterampilan robot. Dengan memanfaatkan Ability Hand sebagai perangkat prostesis, sistem dapat menghasilkan informasi mengenai gerakan dan kontak ketika pengguna melakukan aktivitas sehari-hari. Informasi yang diperoleh berpotensi diolah sebagai bahan pembelajaran bagi sistem robotik. Metode penelitian tersebut berbeda dari pelatihan yang hanya mengandalkan simulasi komputer karena melibatkan interaksi fisik di lingkungan nyata. Dalam aktivitas sederhana, manusia dapat mengubah kekuatan genggaman ketika mengambil gelas, memindahkan kotak, atau memegang benda dengan permukaan tidak beraturan. Pola interaksi tersebut dapat dianalisis untuk membantu pengembang memahami cara menghasilkan kontrol robot yang lebih adaptif.
Dalam pengembangan kecerdasan buatan fisik, proses memindahkan keterampilan manusia ke mesin membutuhkan pengolahan data yang terstruktur. Informasi mengenai posisi jari, kontak, dan perubahan tekanan harus dipadukan dengan tindakan yang dilakukan pengguna. Selanjutnya, algoritma pembelajaran dapat mengevaluasi hubungan antara gerakan dan hasil interaksi. Sasaran penelitian tersebut adalah membantu robot memilih tindakan yang sesuai ketika memindahkan objek dengan karakteristik berbeda. Namun, transfer keterampilan tersebut tidak otomatis membuat robot memiliki kemampuan manusia sepenuhnya. Keterbatasan sistem pengendali masih dapat membatasi hasil pembelajaran. Karena itu, validasi secara bertahap tetap menjadi bagian penting sebelum teknologi digunakan pada pekerjaan nyata.
Integrasi Ability Hand pada Platform Robotika Modern
Penerapan Ability Hand dalam robotika menerima dukungan melalui sejumlah kolaborasi industri. Pada Juni 2026, ABB Robotics dan PSYONIC mengumumkan kerja sama untuk meneliti kemampuan manipulasi robot menggunakan data yang berasal dari pengalaman manusia. Pada proyek kolaboratif tersebut, Ability Hand dipadukan dengan robot kolaboratif ABB GoFa untuk mengevaluasi bagaimana informasi gerakan dan sentuhan dapat meningkatkan kemampuan menggenggam. Fokus pengembangan adalah memungkinkan robot menangani benda yang menawarkan bentuk, ukuran, dan sifat fisik berbeda. Keterampilan manipulasi ini sangat relevan dalam lingkungan industri yang menangani produk dengan karakteristik beragam. Namun, kolaborasi tersebut masih menitikberatkan pada penelitian dan pengembangan, sehingga peningkatan kemampuan robot perlu dievaluasi melalui pengujian lebih lanjut.
Selain bekerja sama dengan ABB, PSYONIC juga mengembangkan kolaborasi dengan NVIDIA untuk memanfaatkan Ability Hand dalam platform pembelajaran robot. Pada Maret 2026, perusahaan menghadirkan dukungan Ability Hand sebagai aset dalam NVIDIA Isaac Lab. Sistem simulasi tersebut membantu peneliti melakukan simulasi, pelatihan, dan evaluasi kebijakan pengendalian robot. Dengan dukungan tersebut, pengembang dapat menguji perilaku tangan robot sebelum menerapkannya pada sistem fisik. PSYONIC juga meneliti pendekatan real-to-real transfer untuk mengolah data interaksi manusia secara langsung dalam pelatihan robot. Metode pembelajaran ini berpotensi membantu mengurangi perbedaan antara gerakan yang dipelajari melalui simulasi dan kondisi nyata.
Potensi Teknologi Ability Hand pada Otomatisasi dan Robotika
Perkembangan manipulasi robotik memiliki potensi besar dalam berbagai sektor yang mengandalkan penanganan benda secara tepat. Dalam industri manufaktur, robot dengan sensor sentuhan dapat dikembangkan agar mampu menangani komponen dengan bentuk dan tingkat kekakuan berbeda. Sebagai contoh, produk elektronik berukuran kecil menuntut pengaturan tekanan yang terkendali agar tidak mengalami kerusakan. Untuk kebutuhan berbeda, bidang logistik dapat memanfaatkan sistem serupa untuk memindahkan paket dengan ukuran dan bentuk bervariasi. Kemampuan manipulasi adaptif berpotensi mengurangi kebutuhan penggantian alat penjepit ketika jenis benda berubah. Namun, penerapan komersial tetap memerlukan pengujian keandalan, keamanan, dan efisiensi operasional.
Di luar industri, teknologi tangan bionik juga menawarkan peluang dalam pengembangan perangkat bantu dan penelitian robot pelayanan. Fungsi mengenali tekanan dapat membantu sistem pengendali menyesuaikan genggaman ketika bersentuhan dengan benda yang mudah rusak. Pada perangkat pengganti anggota tubuh, informasi sentuhan dapat menghadirkan umpan balik yang membantu pengguna memahami kondisi kontak dengan objek. Dalam penelitian robot layanan, kemampuan serupa dapat dievaluasi untuk mendukung aktivitas seperti mengambil barang atau memindahkan perlengkapan. Walaupun demikian, penggunaan robot untuk berinteraksi dekat dengan manusia memerlukan standar keselamatan yang ketat. Teknologi tersebut sebaiknya dirancang agar mampu mengatur gaya genggaman dan menghentikan gerakan ketika terjadi kondisi yang tidak aman.
Kesimpulan
Inovasi tangan bionik PSYONIC melalui Ability Hand menunjukkan bagaimana pengembangan tangan buatan dapat membuka manfaat bagi penelitian robotika modern. Berkat perpaduan sensor sentuhan, mekanisme jari fleksibel, dan sistem pengendalian motor, perangkat ini menawarkan kemampuan manipulasi yang dapat dioptimalkan untuk berbagai kebutuhan. Penelitian bersama PSYONIC dengan ABB Robotics, NVIDIA, dan Universal Robots juga mendorong peluang penerapan teknologi tersebut. Namun, kemampuan robot tetap membutuhkan penelitian dan pengujian lanjutan agar dapat bekerja secara aman serta konsisten. Ke depan, penggunaan data interaksi manusia berpotensi membantu pengembangan robot yang lebih adaptif. Menurut Anda, apakah sensor sentuhan akan menjadi komponen penting dalam perkembangan robot cerdas? Tuliskan pandangan Anda mengenai potensi teknologi ini.